Способ укладки
Оцените колонную и роботизированную комплектации с учётом мешка, позиций поддонов и доступной площади.
Оборудование для паллетирования
Система паллетирования укладывает наполненные мешки на поддон по заданной схеме.
Получить рекомендацию Подробнее об оборудовании ↓
Система паллетирования принимает наполненные мешки с упаковочной линии и укладывает их слоями на поддон. TELIANG предлагает колонные и роботизированные варианты. Выбор зависит от массы и формы наполненного мешка, схемы укладки, положения подачи, доступного пространства и маршрута удаления готовых поддонов.
Для фасовочных линий, которым требуется организовать путь от закрытого мешка до сформированного поддона. Состояние и ориентация поступающих мешков, а также схема укладки определяют компоновку оборудования.
Конвейер подаёт мешок в позицию захвата с согласованной ориентацией и интервалами.
В колонной конструкции захват и подвижная рука поднимают мешок с конвейера и перемещают его к позиции укладки на поддон.
Укладывайте мешки по выбранной послойной схеме, затем удаляйте готовый поддон по запланированному маршруту.
Согласуйте состав оборудования с учётом реального материала, мешка и производственного маршрута.
Оцените колонную и роботизированную комплектации с учётом мешка, позиций поддонов и доступной площади.
На захват влияют размеры мешка, стабильность наполнения и поверхность. Согласуйте высоту конвейера, ориентацию и интервалы поступления.
Определите размеры поддона, послойную схему укладки, доступ для удаления и границу безопасной зоны установленной системы.
Определите комплектацию исходя из материала, мешка и требуемой производительности. Коммерческое предложение фиксирует согласованные условия работы и характеристики оборудования.
Устойчивость штабеля и скорость обработки зависят от реальных мешков и схемы укладки. Их нельзя определять по фотографии цеха.
Работу с мешками и коробками следует рассматривать отдельно. Форма груза и поверхность захвата влияют на выбор захвата и подачу конвейером.
На предоставленном фото показан колонный паллетайзер. Шарнирный робот — отдельный вариант оборудования с другой кинематикой и компоновкой ячейки.
Да. Подача должна соответствовать закрытому мешку, высоте выхода, направлению поступления и циклу предшествующего оборудования.
Укажите массу и размеры наполненного мешка, размер поддона, послойную схему, требуемую производительность и план помещения. Эти данные определяют захват и сопряжения системы.
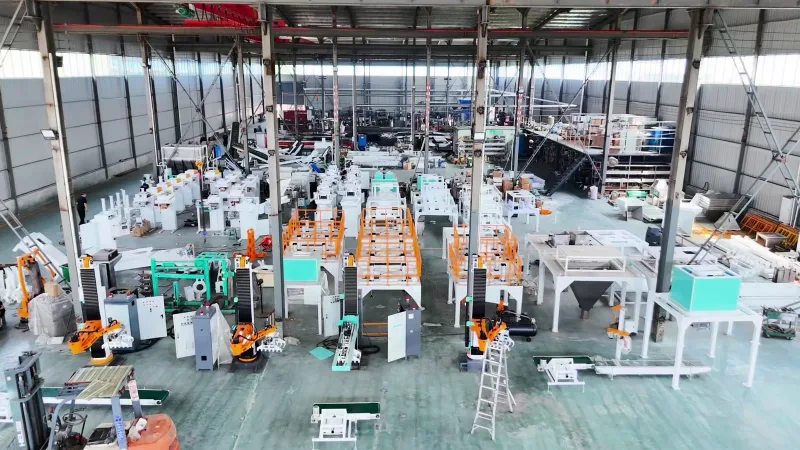
Посмотрите цех TELIANG и сборку оборудования на нашем видео. Оно показывает заводскую сборку, а не монтаж у заказчика или испытание производительности.
Посмотреть видео завода TELIANG →Укажите материал, массу мешка и требуемую производительность в WhatsApp.